

Excavadora de orugas
ZT-27CMiniexcavadora de orugas ZT27 C sin cola con cabina | Compatible con múltiples accesorios | Fácil mantenimiento
Ver detalles→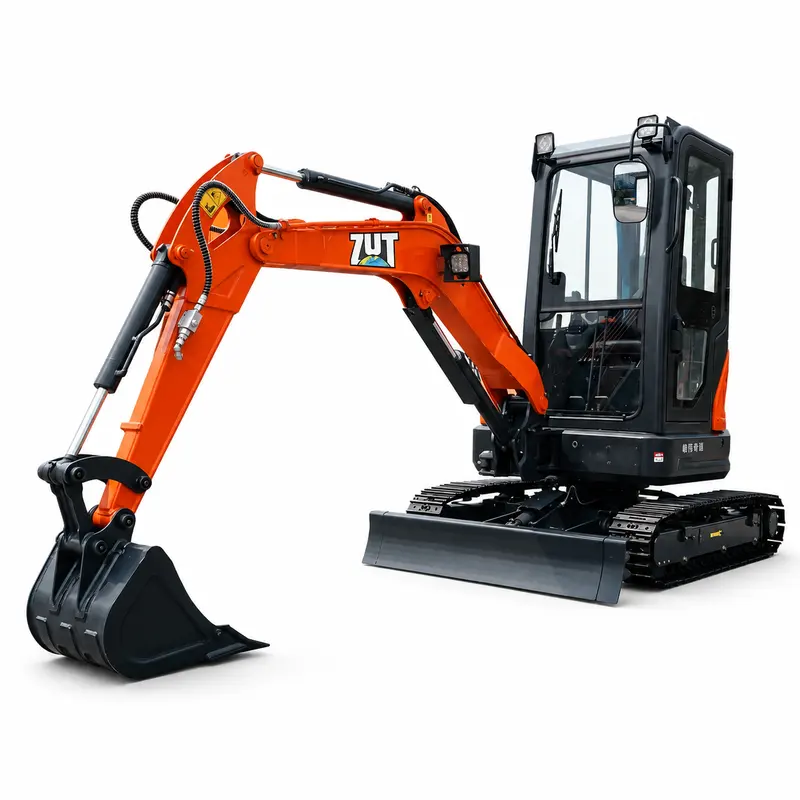

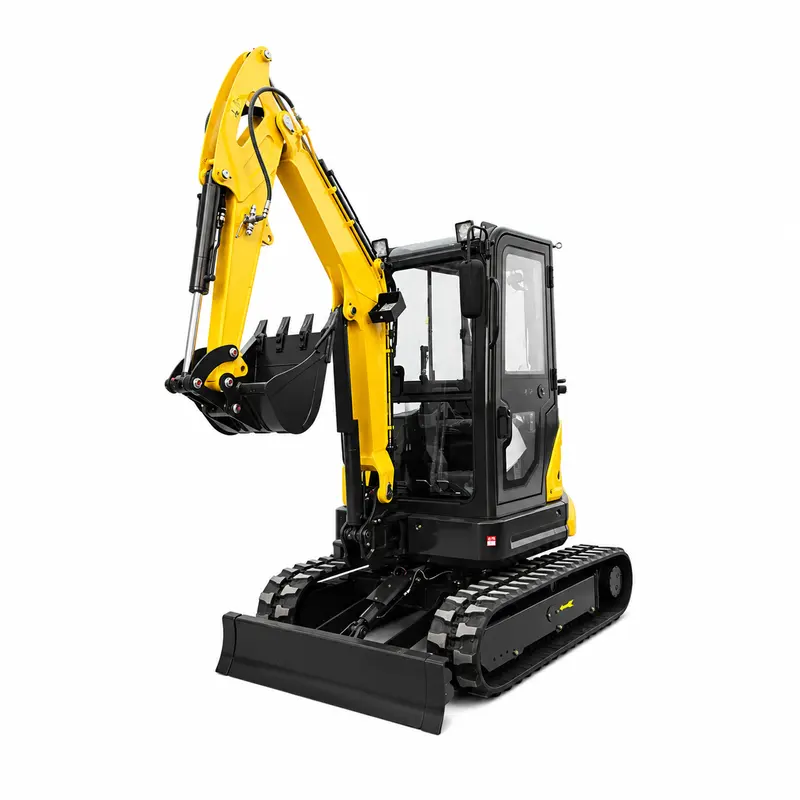
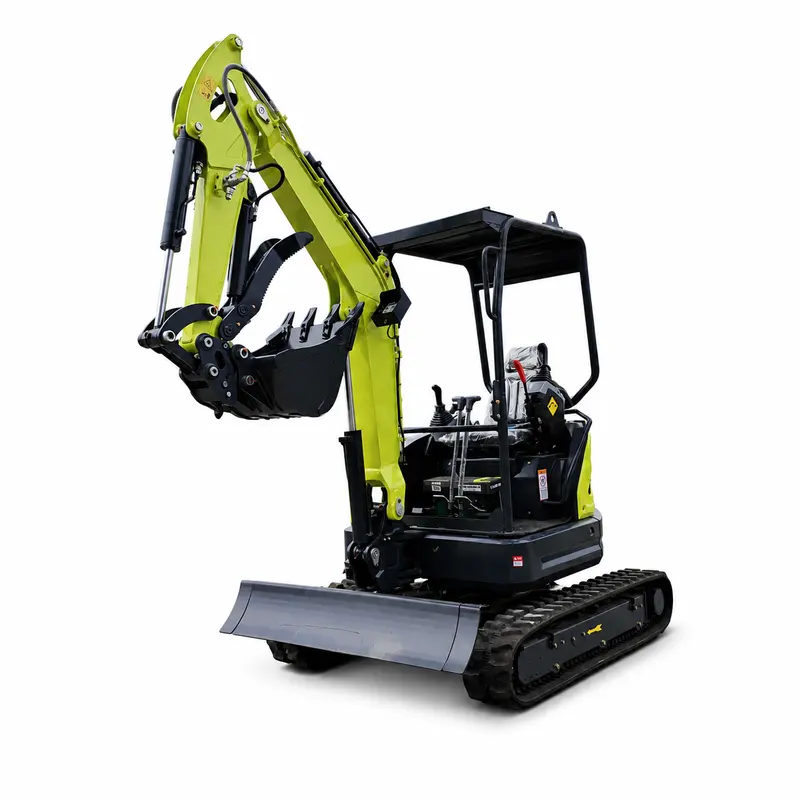
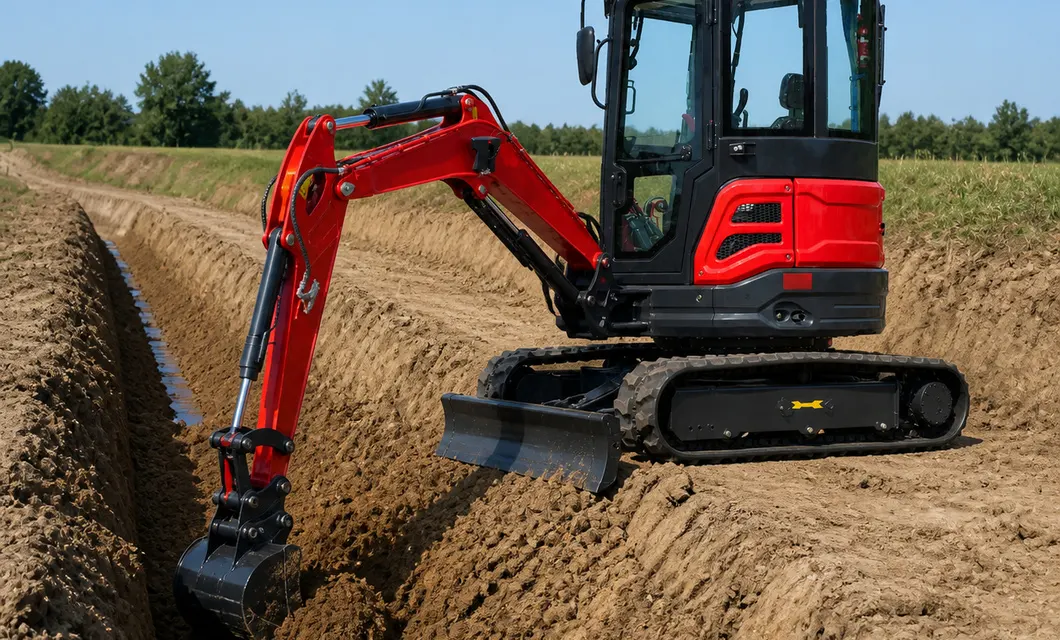 Excavación de zanjas de drenaje
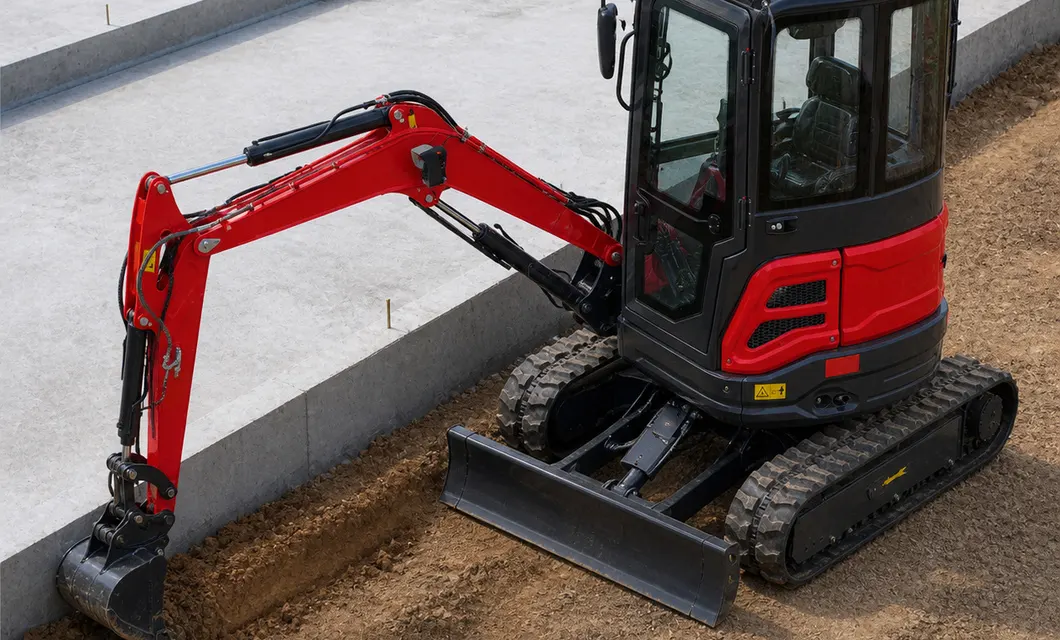 Corte de bordes de cimientos
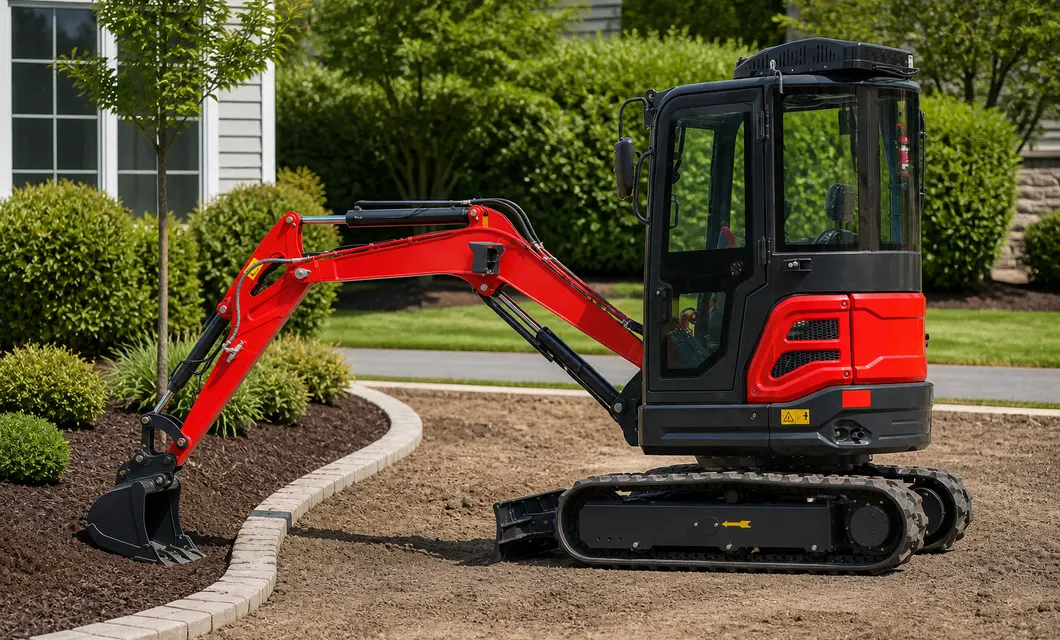 Conformado de bordes paisajísticos
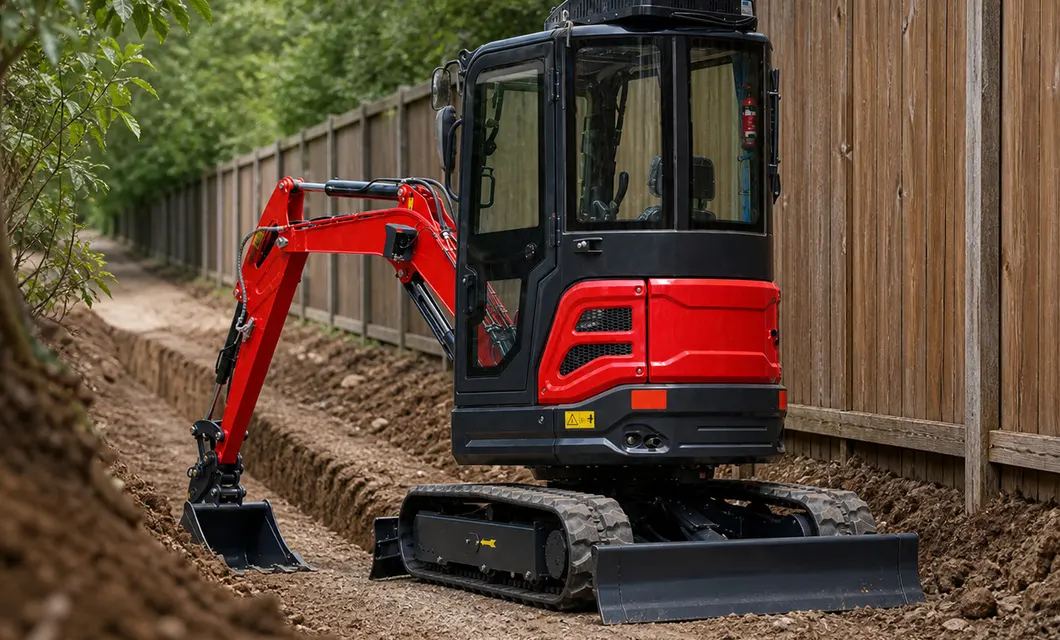 Excavación de corredores de servicios públicosExcavación de zanjas de drenajeCorte de bordes de cimientos
01 /Descripción
Miniexcavadora de orugas ZT27 con cabina
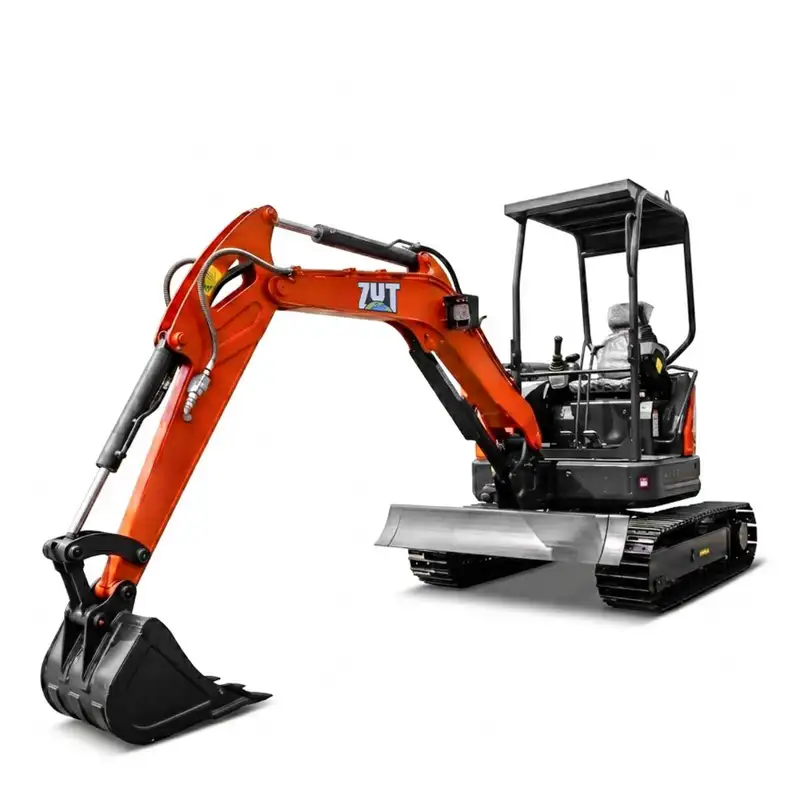
Miniexcavadora de orugas sin cabina. Las configuraciones de aplicación incluyen excavación de zanjas de drenaje; corte de bordes de cimientos; modelado de bordes paisajísticos; excavación de corredores de servicios públicos. Ajuste la configuración seleccionada al espacio disponible, el acceso y el uso previsto antes de realizar el pedido.
02 / Especificaciones y piezas
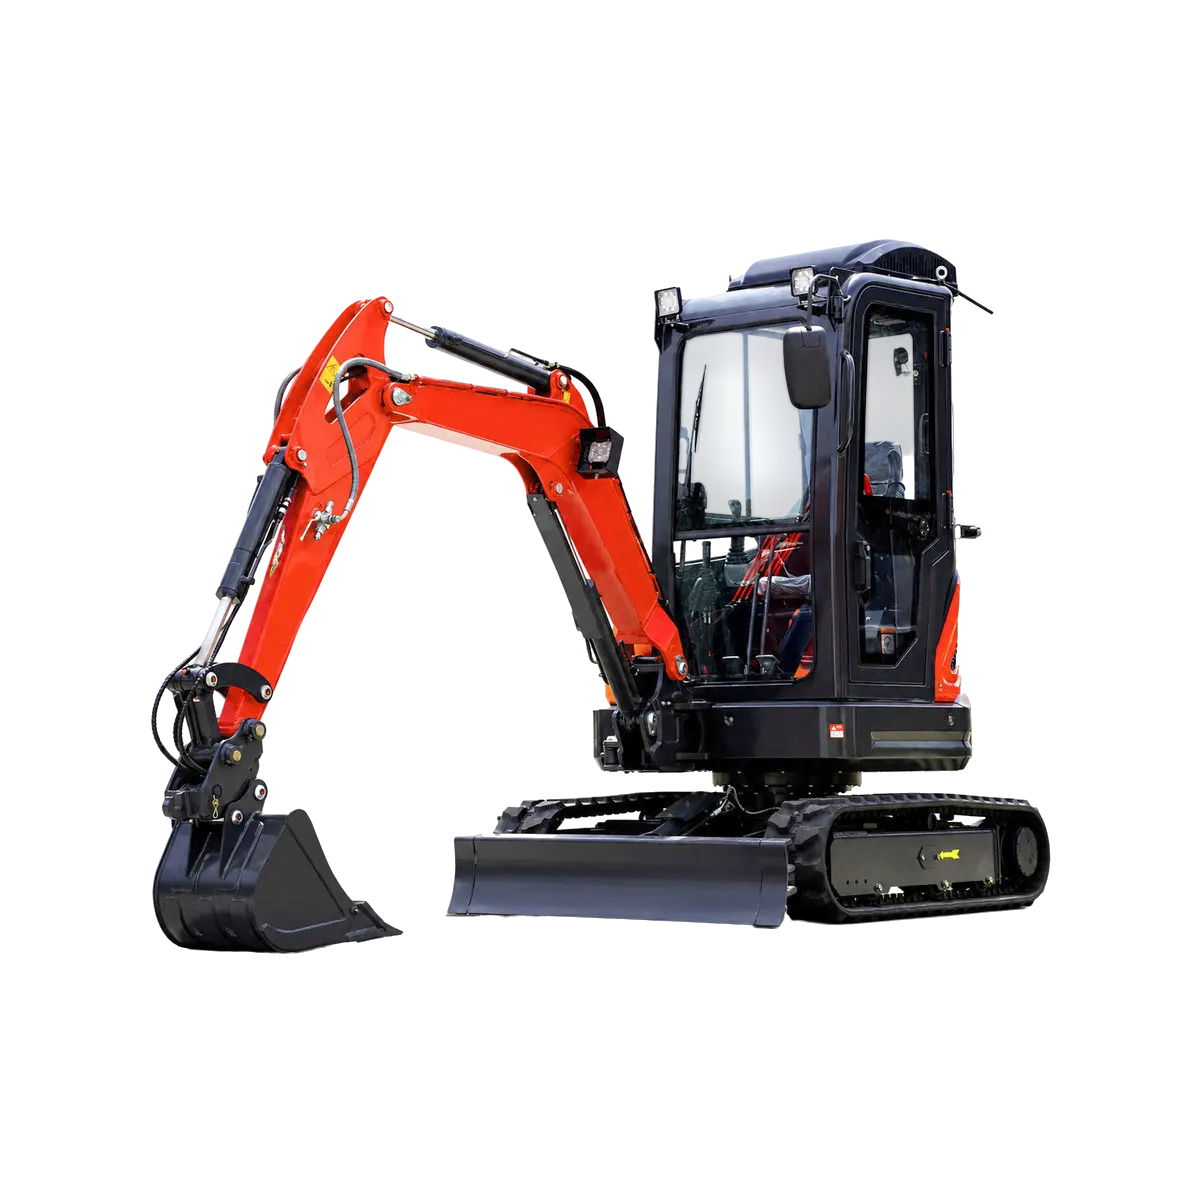

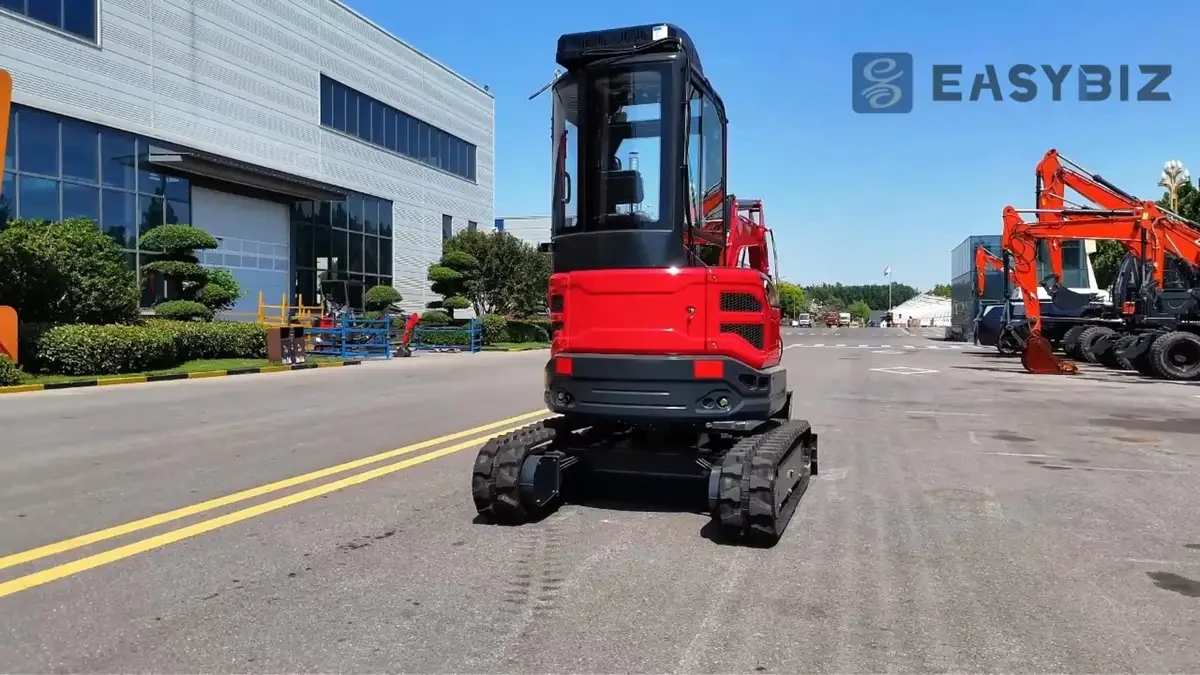
Cabina totalmente cerrada con amplios paneles de vidrio, asiento del operador, controles, luces y espejo, que proporciona una posición de trabajo protegida y claramente visible.
El capó trasero de color naranja rojizo y la cubierta superior negra protegen el área del motor mientras preservan la ventilación, el acceso para mantenimiento y el perfil compacto de la máquina.
La plataforma superior central soporta la cabina, la base del brazo, las interfaces hidráulicas y la conexión de rotación, al tiempo que une la parte superior al chasis de orugas.
La pluma principal de color naranja-rojizo lleva las líneas hidráulicas y los puntos de pivote, transfiriendo la fuerza de elevación desde la estructura superior hacia el brazo de trabajo delantero.
El cilindro hidráulico dedicado controla la elevación y el descenso de la pluma, con su vástago de pistón y ojos de montaje alineados con los puntos de pivote originales de la pluma.
El brazo secundario se extiende hacia adelante desde la pluma, soportando el enrutamiento hidráulico, los puntos de articulación y el alcance de trabajo necesario para el posicionamiento del cucharón.
El cilindro del cucharón y el grupo de articulación transfieren el movimiento hidráulico al accesorio delantero, manteniendo los pivotes alineados para un movimiento controlado del cucharón.
03 / Especificaciones, piezas y accesorios
Videos de exhibición
Videos de exhibición · 01:24
Videos de operación · 01:24
Es adecuada para excavaciones localizadas, conformación del suelo y trabajos de zanjas poco profundas donde una máquina compacta sobre orugas puede colocarse cerca del borde de trabajo previsto.
La cabina cerrada visible rodea el asiento y el área de control, mientras que sus cristales mantienen las líneas de visión hacia el extremo de trabajo y el suelo cercano.
La estación del operador utiliza controles visibles para coordinar el brazo articulado, el balancín y el cucharón a través de sus conexiones hidráulicas pivotantes existentes.
Las imágenes detalladas suministradas muestran los componentes hidráulicos, el cucharón de excavación, el acoplamiento rápido, el pedal de accesorio y el compartimento del motor.
Confirme la tarea prevista, el espacio de acceso requerido, la configuración preferida y las condiciones reales del suelo para que la máquina pueda adaptarse al trabajo planificado.
 Explicación simplificada