

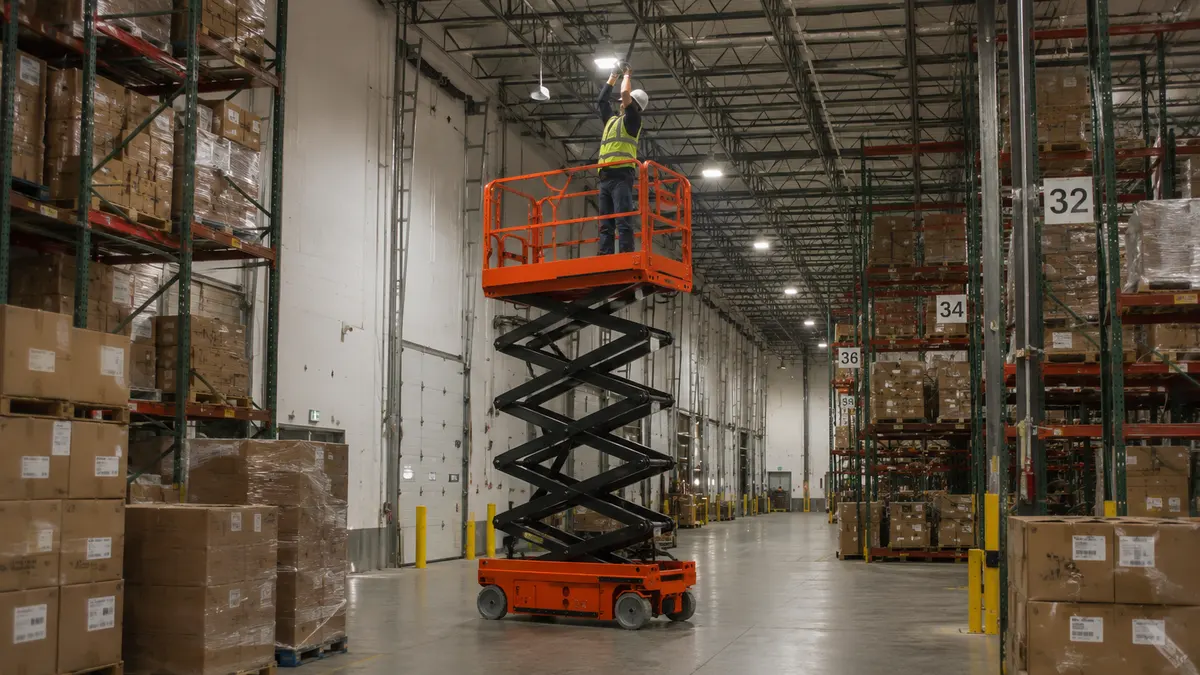
 실내 창고 천장 및 조명 유지보수 작업
 공장 장비 점검 및 고소 작업
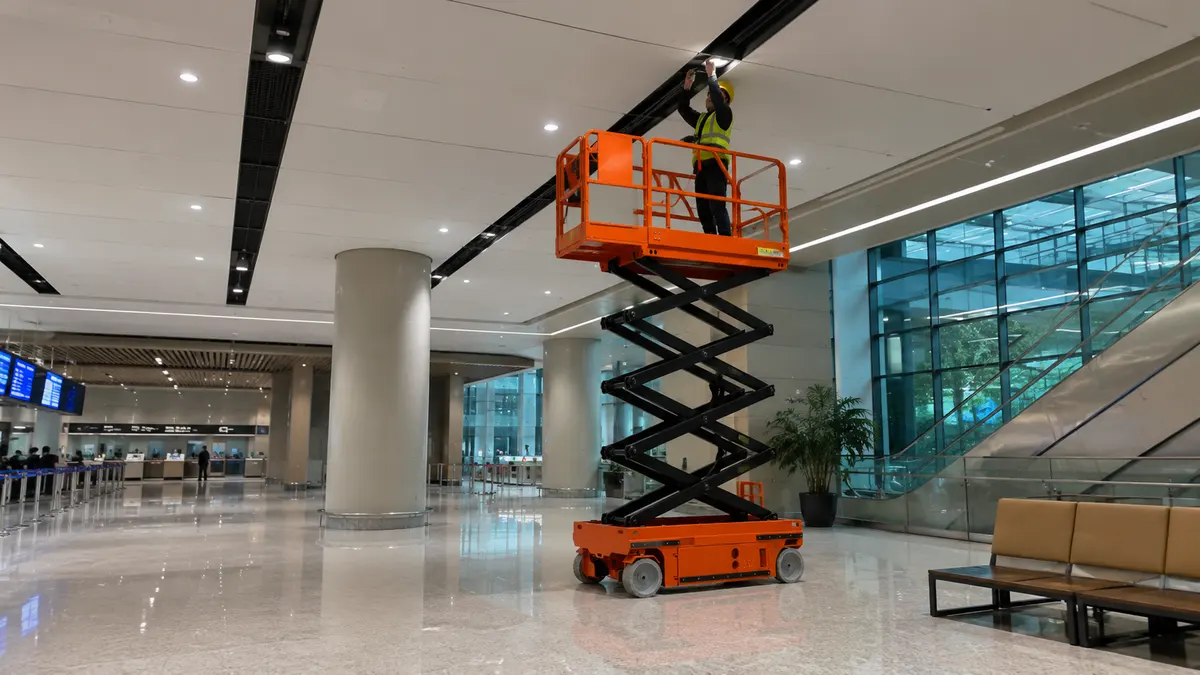 창고 랙 접근, 재고 확인 및 시설 유지 관리
 상업용 건물 외부 유지보수 및 수리 접근실내 창고 천장 및 조명 유지보수 작업공장 장비 점검 및 고소 작업
01 /제품 설명
고소 유지보수를 위한 시저 리프트
고소 작업을 위한 다용도 접근
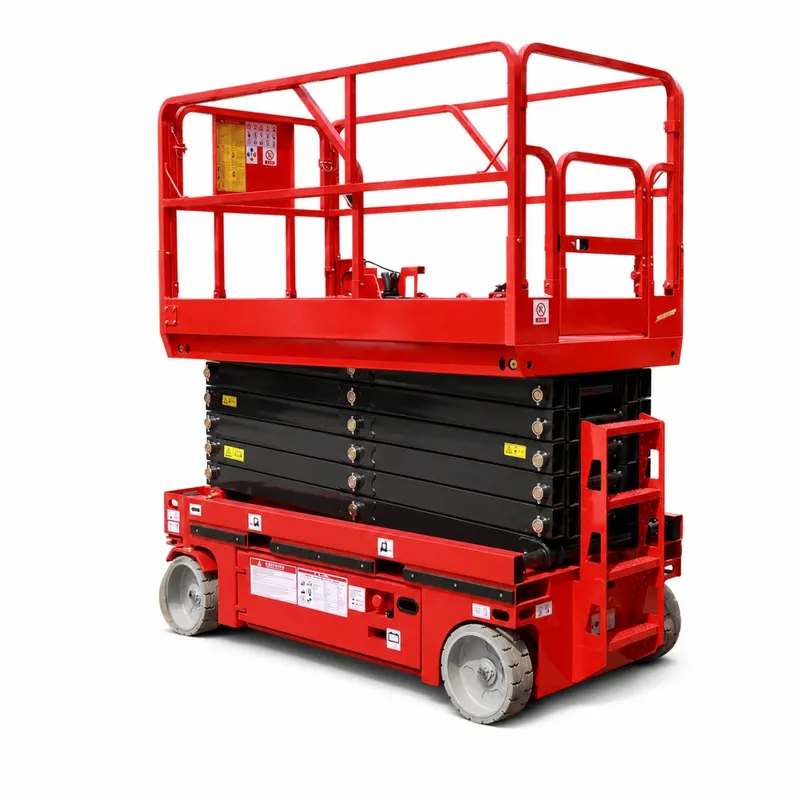
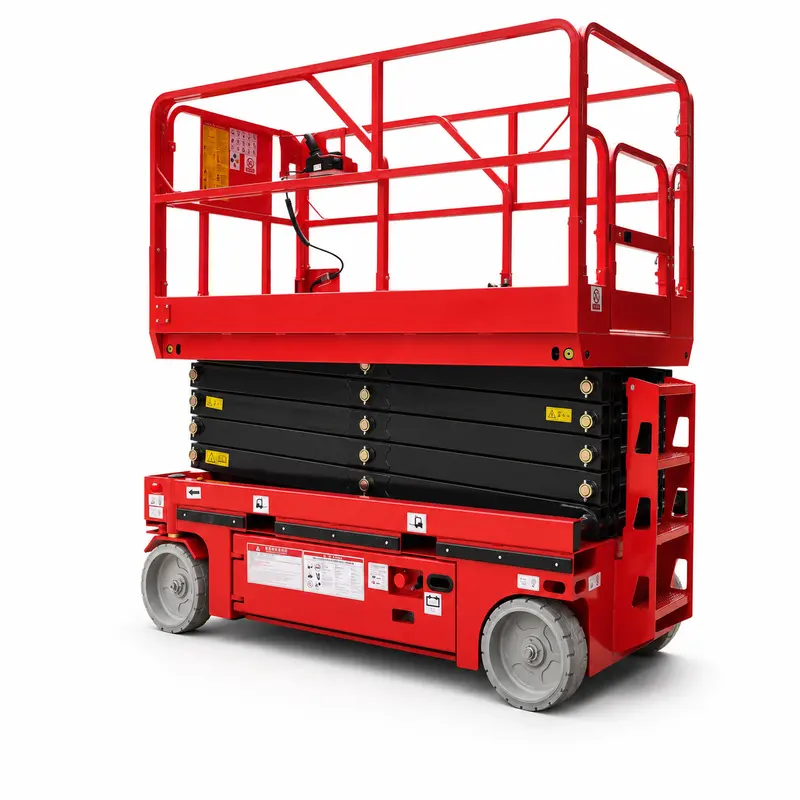
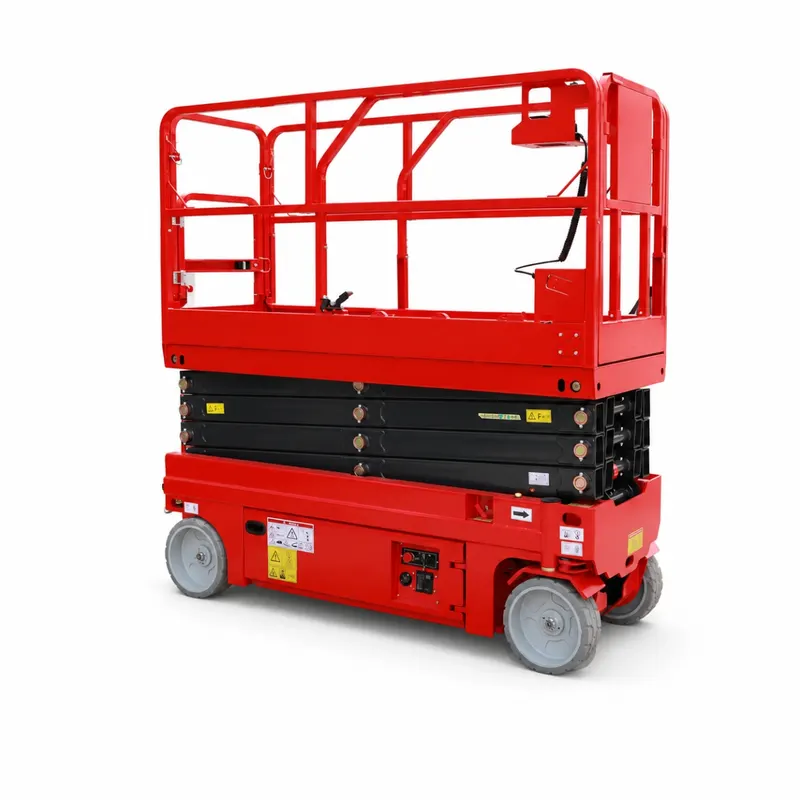
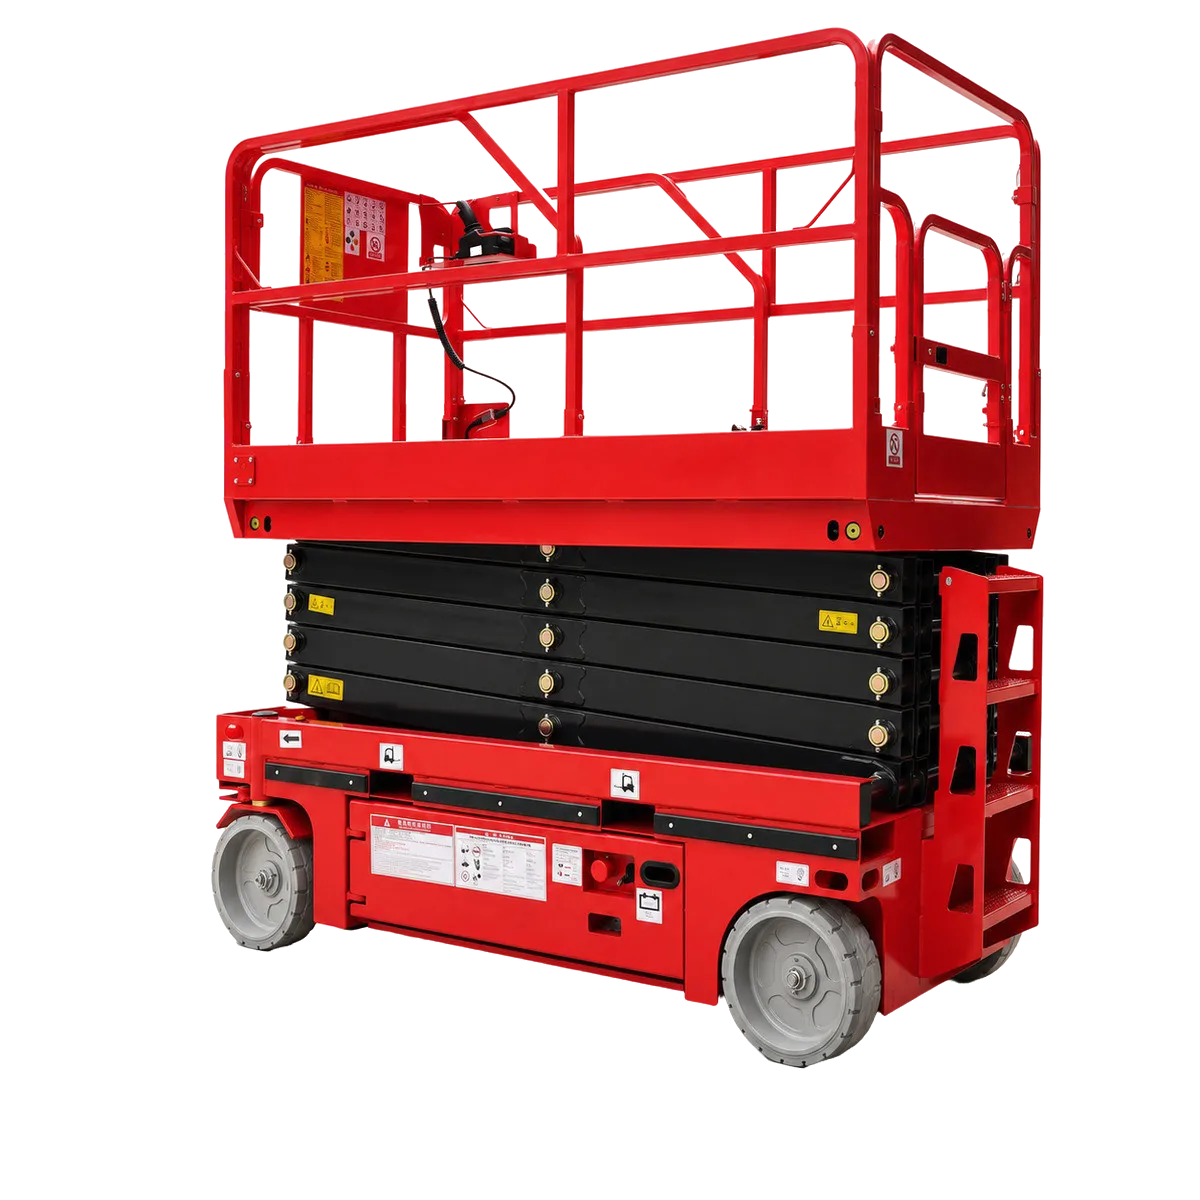
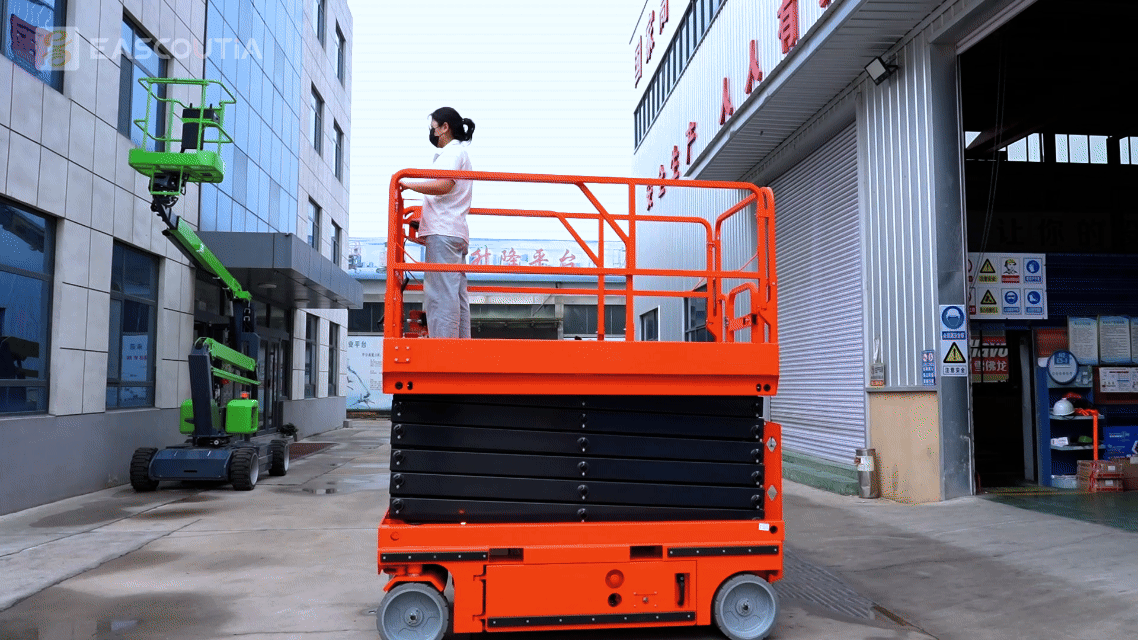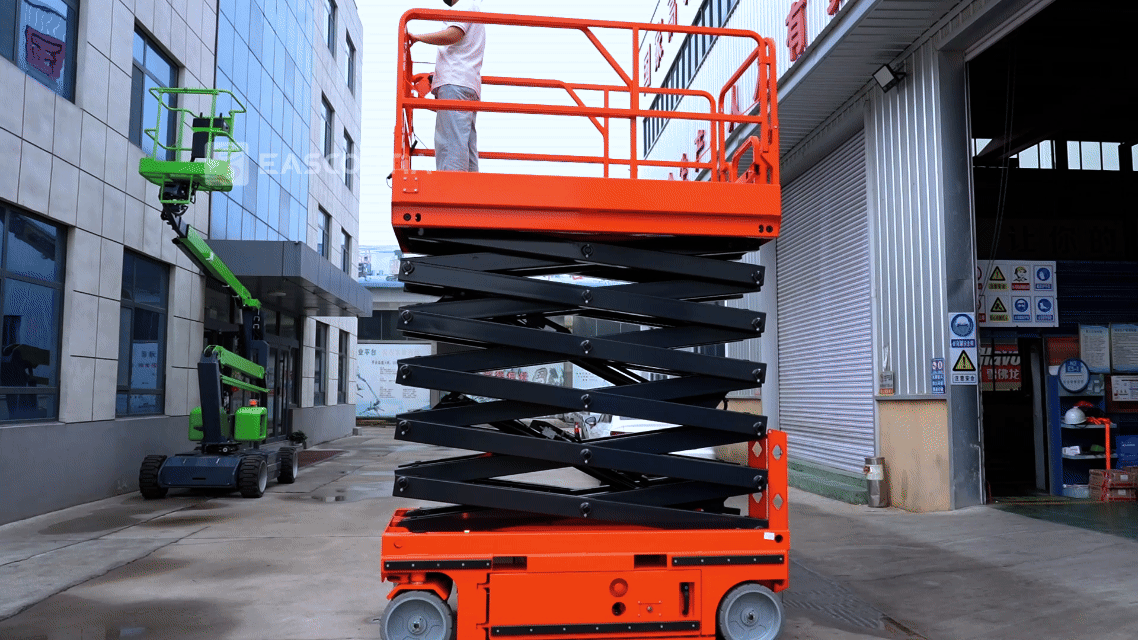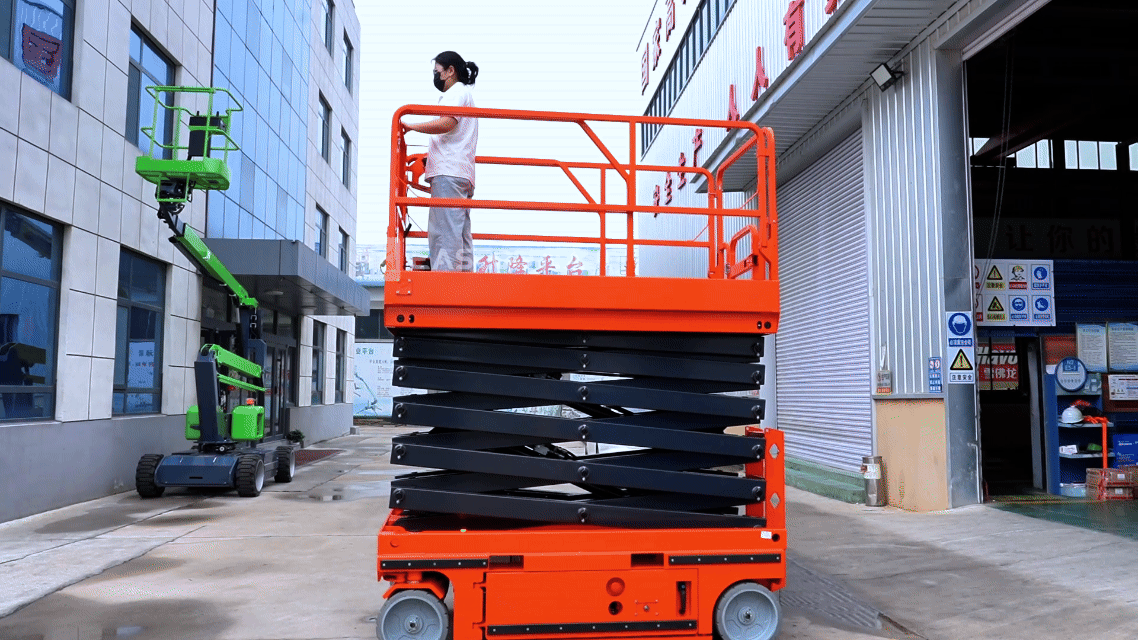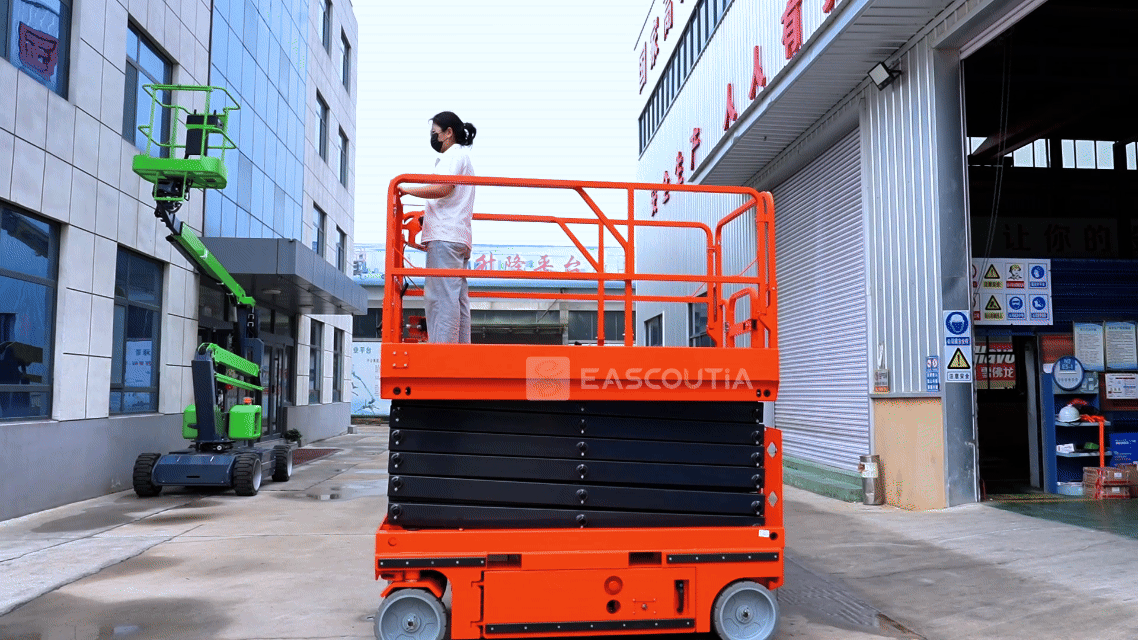
상업용 건물, 공장 및 창고 전반의 효율적인 고소 유지보수를 위해 설계된 이 전동식 시저 리프트는 천장 작업, 장비 점검, 조명 서비스 및 외부 유지보수를 위한 안정적인 수직 접근을 제공하며, 더 안전하고 효율적인 일상 운영을 지원합니다.
제품 장점
회전 기능과 결합된 작업 장치는 여러 방향으로 굴착하고 자재를 배치할 수 있어 잦은 장비 조정을 줄이며 좁은 건설 현장에 적합합니다.
02 / 사양 및 부품
사양 및 구조 분해
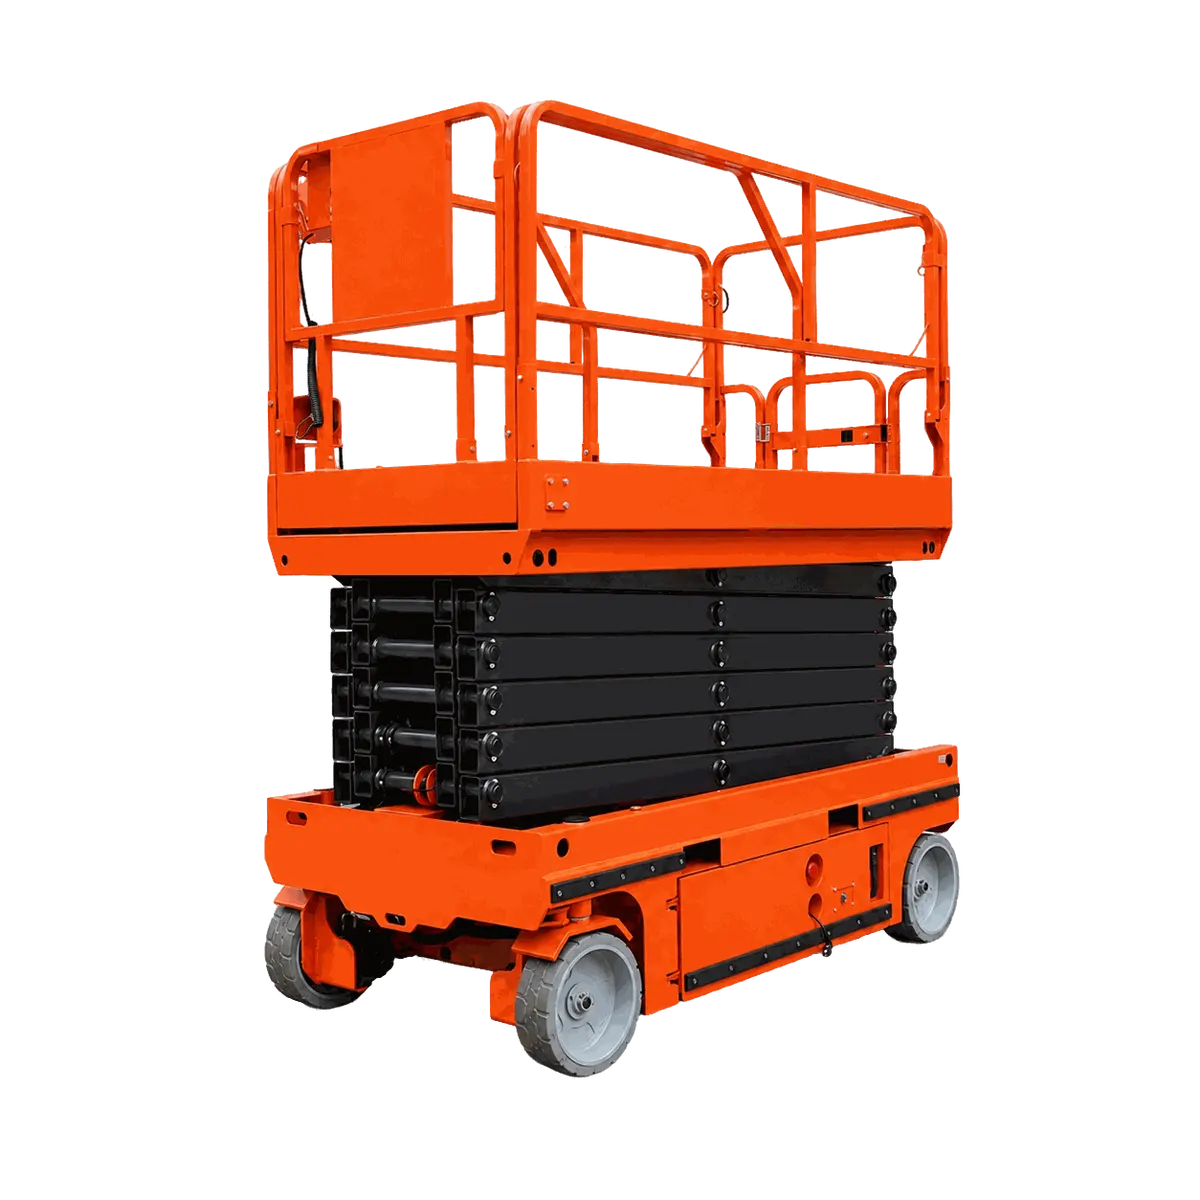
제품 구조도
- Platform Working Height
- 11800m
- Safe Working Load
- 320kg
- Work Platform Dimensions
- 2270×1120m
일반 정보

- 1. 안전 난간
전체 주변 난간은 조작자를 보호하고 고소 작업 구역을 정의합니다.
- 2. 접근 게이트
힌지형 진입 게이트는 플랫폼 안전성을 유지하면서 통제된 접근을 제공합니다.
- 3. 작업 플랫폼
강화 데크는 고소 작업을 위한 안정적인 발판 공간을 제공합니다.
- 4. 플랫폼 지지 보
구조용 가로보는 데크를 리프트 메커니즘에 단단히 연결합니다.
- 5. 사다리식 리프트 조립체
다단식 강철 암이 안정적인 수직 리프팅과 컴팩트한 폴딩을 제공합니다.
- 6. 유압 리프트 모듈
실린더와 링크 기구가 유압력을 부드러운 플랫폼 상승력으로 변환합니다.
- 7. 상부 차대 프레임
강화 구조가 리프트 조립체와 상부 기계 본체를 지지합니다.
핵심 부착물 및 구성
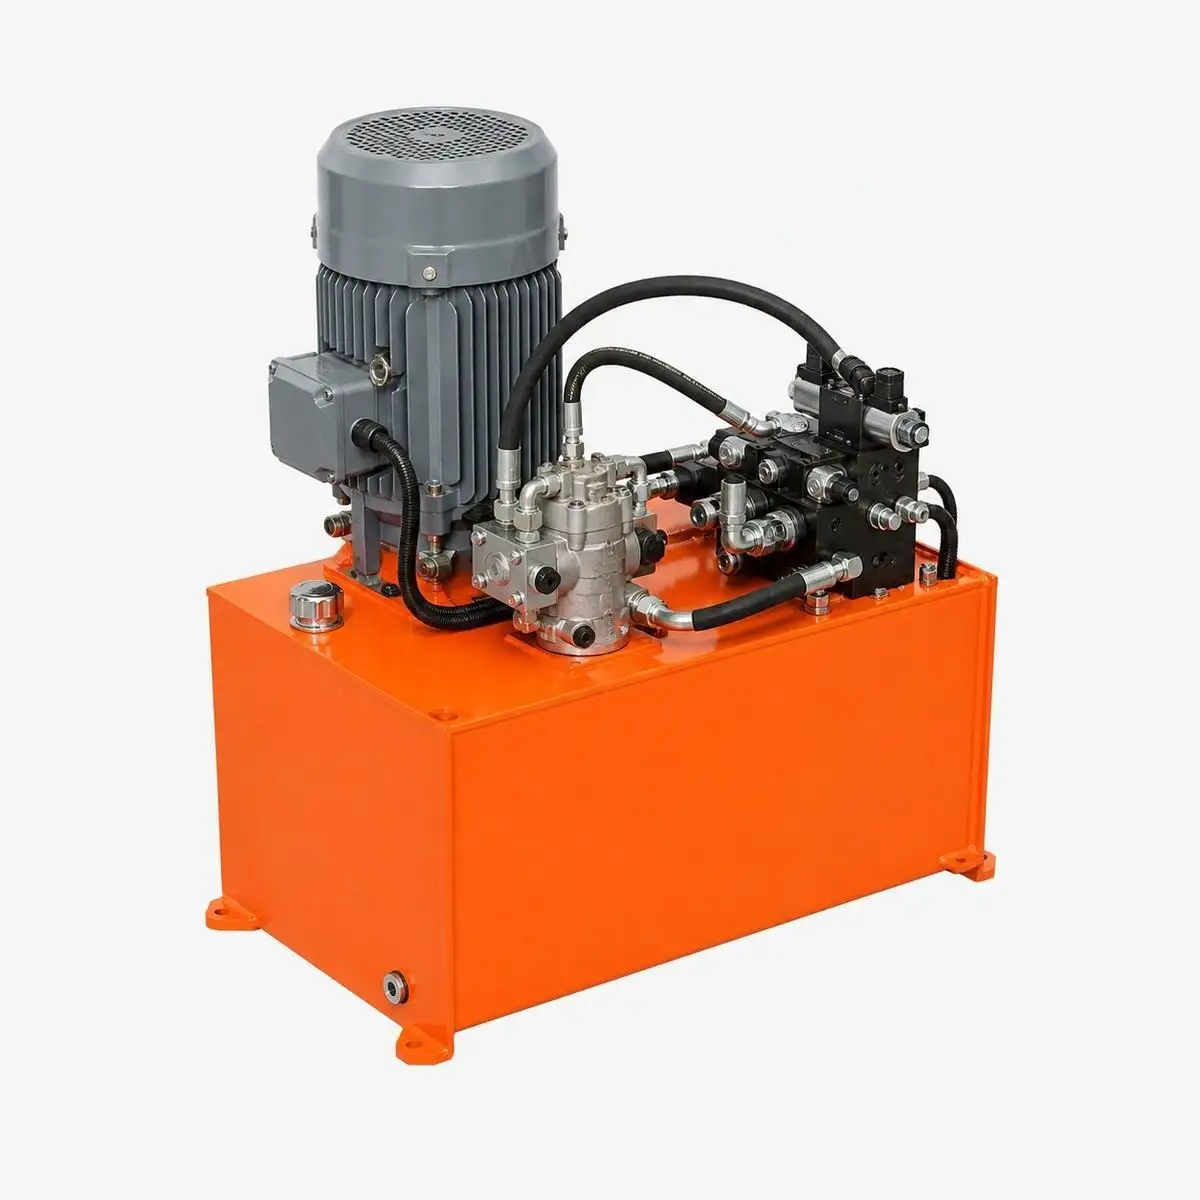
유압 파워 유닛
가위식 리프트 메커니즘

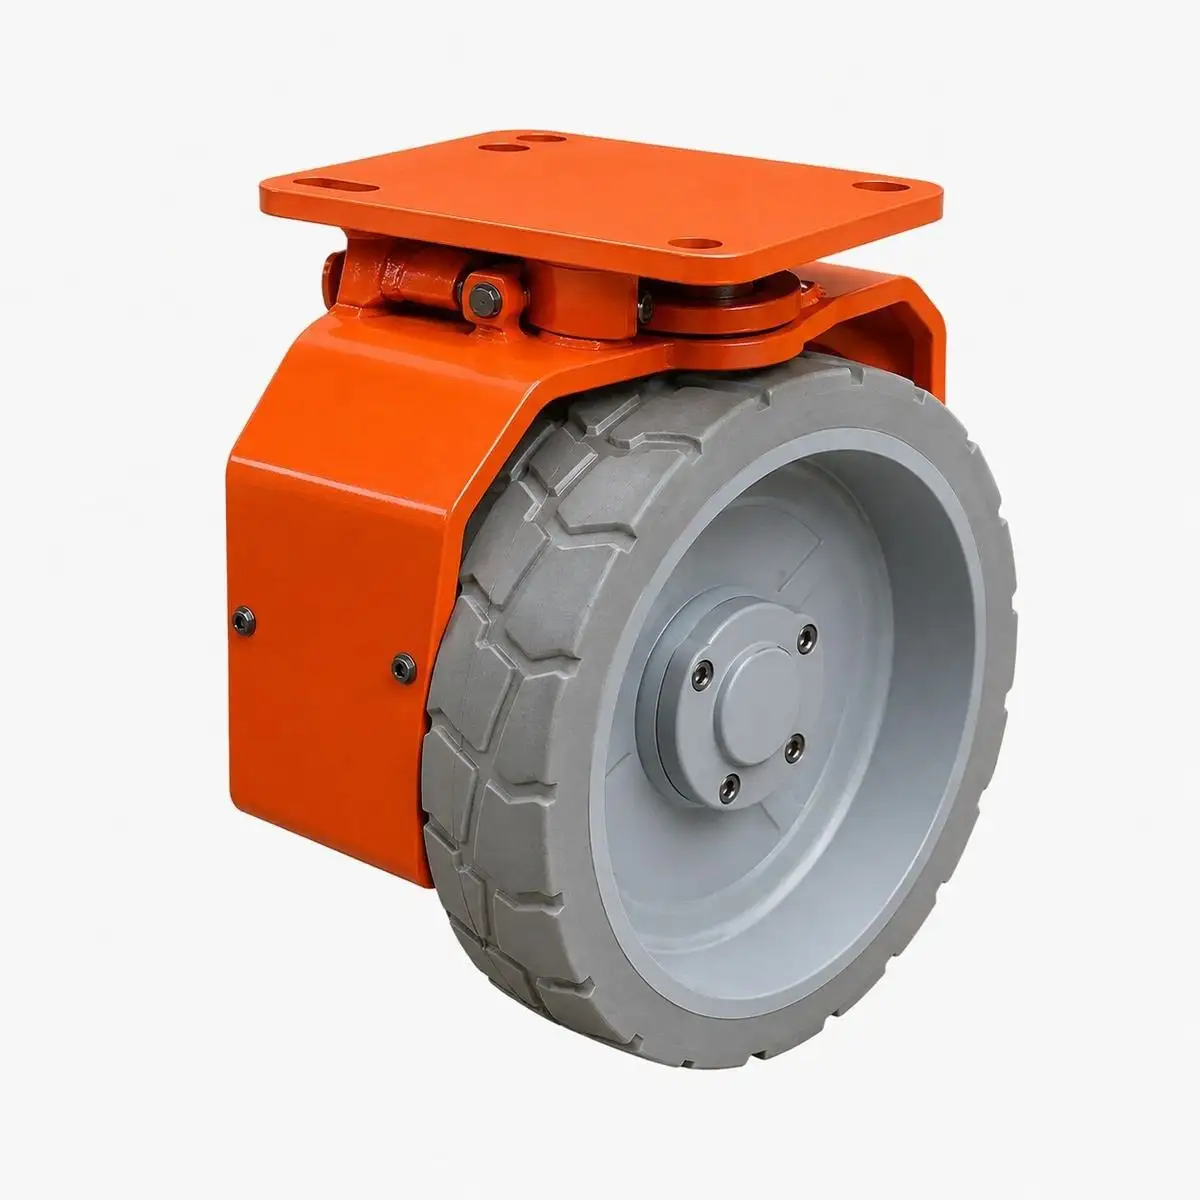
구동 휠 어셈블리

플랫폼 제어 박스
일반 안내
 간단 설명
03 / 사양, 부품 및 액세서리
영상 및 제품 검사
제품 동영상
비디오 쇼케이스
JFH-SLP-03-12 외관 쇼케이스
다양한 각도에서 기계, 가위 구조 및 핵심 부품을 강조합니다.
JFH-SLP-03-12 외관 쇼케이스
비디오 쇼케이스 · 00:52다양한 각도에서 기계, 가위 구조 및 핵심 부품을 강조합니다.
JFH-SLP-03-12 전체 작동 데모
작전 영상 · 01:16플랫폼 확장, 자율 주행 및 리프트 제어 작동을 보여줍니다.
컨테이너 적재
서비스 비디오 · 00:28컨테이너 적재. 장비는 합리적으로 배치되고 단단히 고정되어 흔들림과 충돌을 방지하여 완벽한 수출 배송을 보장합니다.
실제 공장 영상
당사 공장의 실제 현장 기록으로 생산 역량과 납품 준비 상태를 실질적으로 보여줍니다.
0:00 / 0:00
04/ 제품 리뷰
제품 검사
제품 리뷰
저희는 장비를 중앙에서 일괄 구매하여 데이터와 기계를 테스트한 후, 내부 심사를 통과한 모델만 공개합니다. 이를 통해 고객께서는 ‘작동 가능할 수도 있다’는 단계에서 바로 팀이 즉시 실행할 수 있는 견적을 얻는 데 이르기까지 더 짧은 경로를 이용하실 수 있습니다.
0:00 / 0:00
제품 검사
핵심 구성 요소 세부 정보
가위식 리프트 메커니즘
이 가위식 리프트는 일반적으로 어디에서 사용됩니까?
안정적인 고소 접근이 필요한 창고, 공장, 상업용 건물 및 유지보수 현장에 적합합니다.
올바른 모델을 어떻게 선택하나요?
실제 작업 부하 및 운영 환경에 맞춰 정격 하중, 리프트 높이, 플랫폼 크기, 동력 유형, 통로 폭 및 지면 상태를 일치시키십시오.
주문 전 확인해야 할 사항은 무엇인가요?
모델, 플랫폼 치수, 정격 하중, 출입구 너비, 동력 구성, 배송 요구 사항 및 현장 접근 조건을 확인하십시오.
가위식 리프트를 안전하게 작동하려면 어떻게 해야 합니까?
훈련된 조작자를 사용하고, 플랫폼을 정격 하중 이내로 유지하며, 접근 게이트를 닫고, 공급업체의 작동 및 비상 절차를 따르십시오.
어떤 정기 점검이 필요합니까?
각 사용 전에 바퀴, 가위 암, 플랫폼 컨트롤, 난간, 패스너, 유압 호스, 케이블 및 비상 기능을 점검하십시오.
관련 제품